从实际需求出发 工业机器人与先进制造系统的深度融合及工业机器人制造新路径
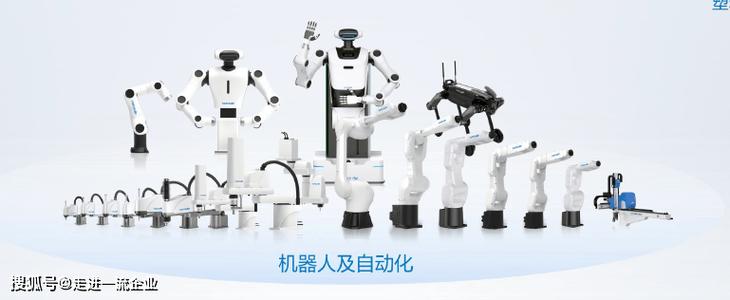
当前,全球制造业正经历数字化、智能化转型的深刻变革。工业机器人作为智能制造的核心装备,其与先进制造系统的融合深度,直接决定了生产系统的柔性、效率与韧性。融合并非简单的设备堆砌或技术叠加,必须回归制造企业的真实需求——从产线痛点、工艺瓶颈和运营目标出发,才能实现有价值的深度融合。与此工业机器人制造本身也需顺应这一趋势,从单一本体供应转向与系统需求协同的研发与生产模式。
一、实际需求驱动融合:从“能用”到“好用”
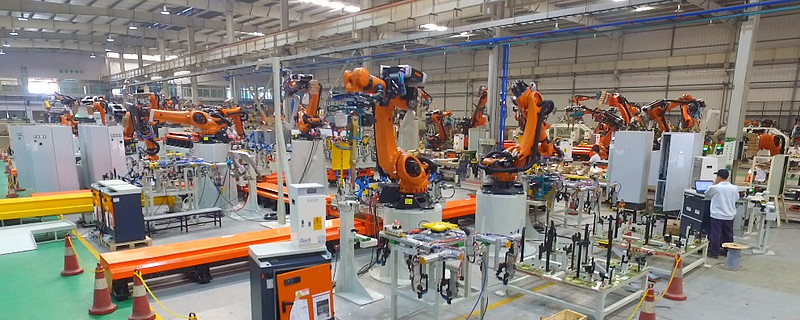
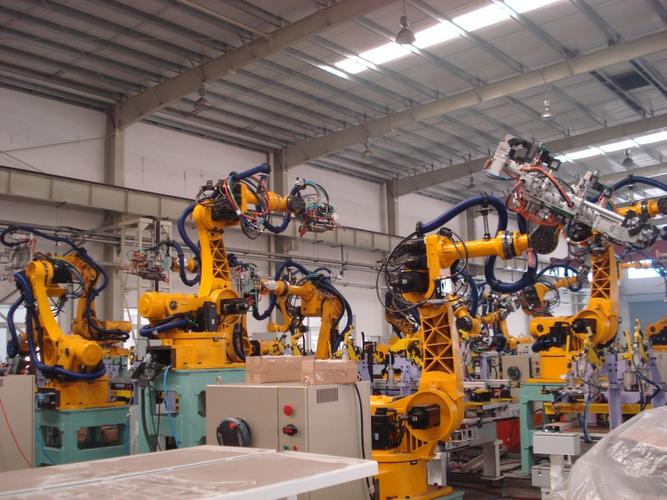
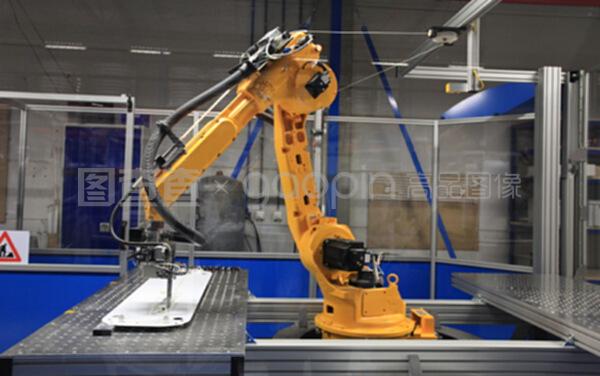
制造企业的实际需求通常集中在几个方面:多品种小批量的快速换产、复杂工艺的稳定执行、人机协作的安全高效、设备综合效率(OEE)的持续提升以及全生命周期成本的可控。这些需求对机器人提出了更高要求:不仅要具备高精度、高刚性等传统性能,还需拥有开放的控制接口、灵活的编程方式、实时数据交互能力以及模块化的功能扩展。例如,在3C电子装配场景中,企业需要机器人能够快速切换末端执行器并适配频繁变更的工艺参数;在汽车焊装线上,则更关注机器人与焊接电源、视觉系统的协同节拍与质量闭环。只有以这些具体需求为牵引,机器人与制造系统(如MES、WMS、数字孪生平台)的融合才能避免“为智能而智能”的误区。
二、深度融合的技术路径:数据贯通与系统协同
深度融合的核心在于实现机器人系统与先进制造系统之间的数据贯通和业务协同。具体路径包括:
- 控制层融合:机器人控制器与PLC、运动控制卡、视觉系统等实现高速总线互联,支持EtherCAT、PROFINET等实时协议,确保多设备协同的运动同步与逻辑互锁。
- 信息层融合:机器人作为制造执行系统中的一个智能节点,通过OPC UA等标准接口上传运行状态、能耗、工艺参数等数据,并接收MES下发的生产任务与配方,实现订单驱动的自动排产与换型。
- 决策层融合:结合数字孪生与边缘计算,在虚拟环境中对机器人工作站进行节拍仿真和碰撞校验,并将优化结果反馈至物理系统,形成“虚实联动”的闭环。例如,在柔性装配线上,机器人可根据视觉检测结果实时调整抓取策略,并与AGV调度系统协同完成物料配送。
需要强调的是,融合方案应具备开放性和可扩展性,避免形成新的信息孤岛。标准化接口和模块化软件架构是支撑深度融合的基础。
三、工业机器人制造:从本体导向到需求导向
面对融合趋势,工业机器人制造企业需要转变思路,从传统的“本体规格导向”转向“场景需求导向”。这要求在研发与生产环节做出相应调整:
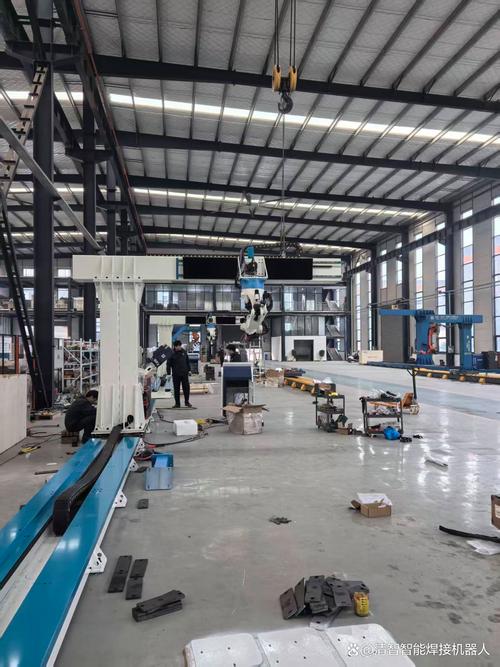
- 模块化与可配置设计:将机器人本体、控制器、伺服驱动和末端执行器进行模块化划分,提供可配置的负载、臂展、防护等级和接口选项,使制造端能够根据细分场景快速组合出适用产品,缩短交付周期。
- 软硬件协同开发:在机器人制造阶段即嵌入对主流工业总线、视觉引导、力控等功能的支持,并开放二次开发接口,降低系统集成商的适配成本。通过固件升级和软件定义方式赋予机器人持续演进的能力。
- 质量与可靠性工程:融合应用对机器人的连续运行稳定性和维护便捷性提出更高要求。制造过程需强化关键零部件的入厂检测、整机老化测试和MTBF验证,并建立基于运行数据的预测性维护模型。
- 供应链协同:与核心零部件供应商、系统集成商形成协同研发机制,将实际应用中的工况数据反馈至设计和制造环节,推动产品迭代。
四、
工业机器人与先进制造系统的深度融合,本质上是需求牵引与技术驱动的双向奔赴。脱离实际需求的融合方案难以落地生根,而忽视系统协同的机器人制造也难以满足智能制造的新要求。随着人工智能、边缘计算和5G等技术的成熟,机器人将更加深入地嵌入制造系统的感知、决策与执行回路。机器人制造企业唯有立足真实场景、坚持开放协同、夯实质量基础,才能在这一进程中赢得主动,推动制造业向更高效、更柔性、更智能的方向持续演进。
如若转载,请注明出处:http://www.yunzukeji.com/product/34.html
更新时间:2026-10-24 07:33:36